IROS(IEEE/RSJ International Conference on Intelligent Robots and Systems)是全球规模最大、影响力最高的机器人研究会议之一,为国际机器人研究社区提供探索智能机器人与智能机器科学与技术前沿的国际论坛。除技术分会与多媒体报告外,IROS 还包括专题讨论、论坛、研讨会、教程、展览与技术参观等活动
| 检索类型 | EI Compendex | 邮箱 | [email protected] |
| 会议状态 | 会议结束 | 网站 | https://2026.ieee-iros.org/ |
| 主办单位 | IEEE 机器人与自动化学会 | ||
| 会议邮箱 | [email protected] |
| 会议状态 | 会议结束 |
| 会议形式 | 线下会议 |
| 网址 | https://2026.ieee-iros.org/ |
| 转发分享 |
会议简介 Brief Introduction01
重要信息 Highlights02
1、组委会
荣誉大会主席(Honorary General Chair): Jing Xiao(美国伍斯特理工学院 WPI)
大会主席(General Chair):Howie Choset(美国卡内基梅隆大学)
程序主席(Program Chair):Ross Hatton(美国俄勒冈州立大学)
论文集共同主席(Publication Co-Chairs):Sivakumar Rathinam(美国德州农工大学)、Katsu Yamane(Path Robotics,美国)
IROS 主编(Editor-in-Chief): Eiichi Yoshida(日本东京理科大学)
论坛共同主席:Greg Fischer(美国伍斯特理工学院)、Nabil Simaan(美国范德堡大学)
竞赛共同主席:Manoranjan Majji(德州农工大学)、Berk Calli(伍斯特理工学院)
2、出版信息
所有被接收的论文都将作为同行评审的存档出版物,收录于 IEEE Xplore 数据库。
征稿主题 Call for Paper03
机器人设计、机器人运动学/动力学/控制、系统集成、机器人人工智能、传感器/执行器网络、分布式和云机器人、仿生系统、服务机器人、自动化机器人、生物医学应用、自主车辆(陆地、海洋和空中)、机器人感知、多指手操作、微/纳米系统、传感器信息、多模态界面和人机交互以及机器人视觉。
会议投稿 Conference submission 04
1、投稿指南
所有论文必须以英文撰写,并通过PaperPlaza以PDF格式(不超过6MB)在线提交。论文篇幅应不超过八页(美式信纸尺寸)。页数包含参考文献、附录等。此规定取代了之前的6+2页模式,且不提供额外付费选项。
2、重要日期
特别分会投稿:2026年1月31日;录用 2026年2月9日
论文投稿截止:2026年3月2日(修改至3月5日)
论文视频补充材料:2026年3月7日
特别分会/竞赛/论坛提案:2026年3月16日;录用 2026年4月13日
研讨会/教程提案:2026年3月16日;录用 2026年6月16日
论文录用通知:2026年6月16日
口头/海报形式偏好:2026年6月30日
终稿提交:2026年7月16日
奖项提名:2026年7月30日
晚报成果:2026年8月10日;录用 8月20日
会议周:2026年9月27日-10月1日
联系方式 Contact us 05
推荐会议
EI Compendex / Scopus
2026年第九届人工智能与云计算国际会议 (AICCC 2026)
时间:2026.12.18 - 2026.12.21
地点:东京, 日本
截稿时间:2026.10.25
EI Compendex / Scopus
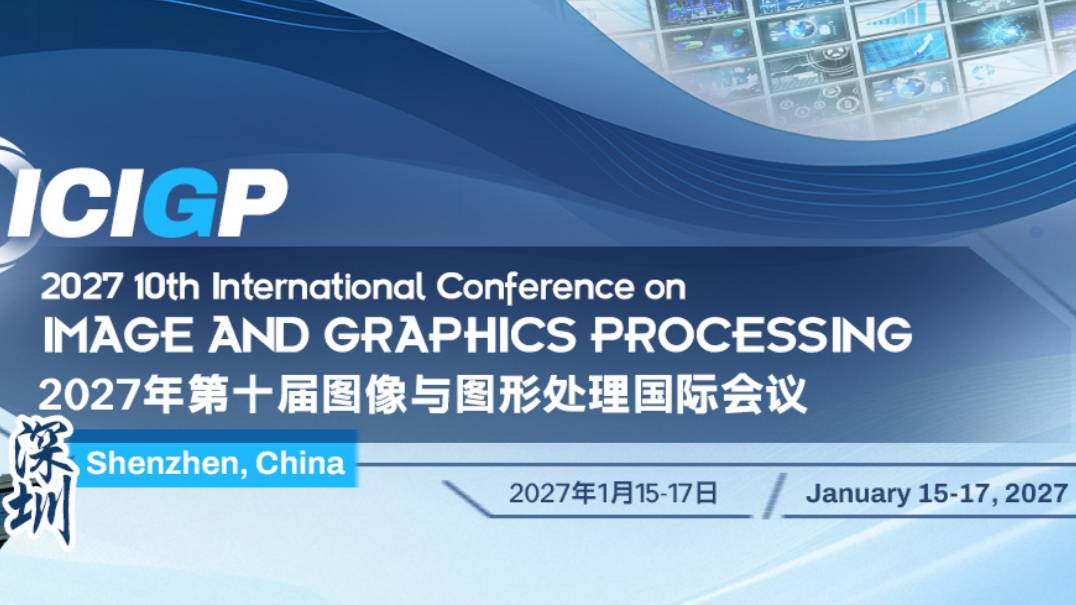
2027年第十届图像与图形处理国际会议 (ICIGP 2027)
时间:2027.01.15 - 2027.01.17
地点:深圳, 中国
截稿时间:2026.11.10
EI Compendex / Scopus
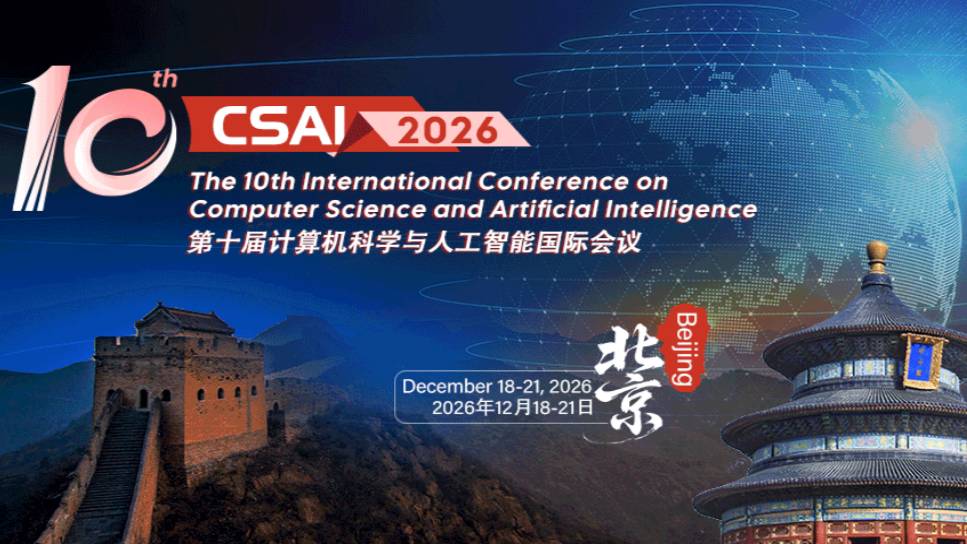
2026年第十届计算机科学与人工智能国际会议 (CSAI 2026)
时间:2026.12.18 - 2026.12.21
地点:北京, 中国
截稿时间:2026.11.05
EI Compendex / Scopus
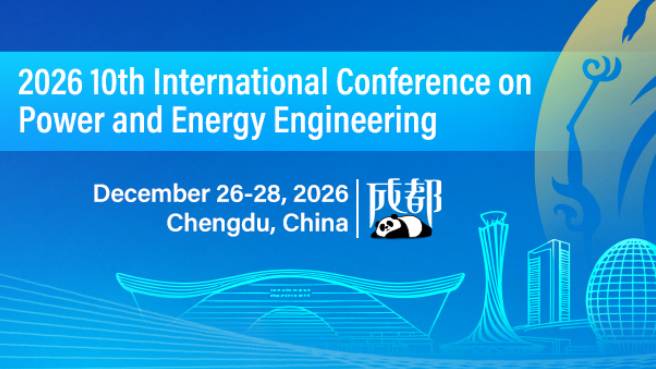
2026年第十届电力与能源工程国际会议 (ICPEE 2026)
时间:2026.12.26 - 2026.12.28
地点:成都, 中国
截稿时间:2026.11.10
EI Compendex / Scopus
2026年第五届亚洲电力与电气技术会议 (APET 2026)
时间:2026.12.18 - 2026.12.20
地点:福州, 中国
截稿时间:2026.10.25
EI Compendex / Scopus / SCI-E
2026年第十六届电力与能源系统国际会议 (ICPES 2026)
时间:2026.12.04 - 2026.12.06
地点:西安, 中国
截稿时间:2026.10.25